
Dlaczego detekcje z kamer bezpieczeństwa wyglądają inaczej w nocy niż w świetle dziennym?


Detekcje nocne często różnią się, ponieważ słabe oświetlenie, obrazowanie w podczerwieni i dłuższe czasy ekspozycji zmieniają cechy, które detektor obiektów nauczył się rozpoznawać.
Kamera na podjeździe może niezawodnie oznaczyć zaparkowany samochód w południe, a po zachodzie słońca stracić go z pola widzenia lub przez chwilę uznać jego odbicie za inny pojazd. Geometria sceny pozostaje niezmieniona, ale czujnik rejestruje teraz bardziej zaszumione krawędzie, inne odcienie i dłuższe smugi ruchu. Te zmiany oddalają klatki od warunków treningowych najlepiej reprezentowanych przez detektor.
Noc tworzy nową domenę wizualną
Klatki zarejestrowane w świetle dziennym zawierają kolory, tekstury i wysoki lokalny kontrast. Nocne klatki mogą być monochromatyczne i oparte na podczerwieni, niedoświetlone kolorowe albo stanowić połączenie jasnych lamp i ciemnego tła. Detektor wytrenowany głównie na wyraźnych przykładach dziennych otrzymuje statystycznie inne dane wejściowe, mimo że człowiek nadal rozpoznaje podjazd.
Duże badanie sieci kamer wykazało, że detektory mają trudności nocą i mogą mieć problem z konsekwentnym wykrywaniem tych samych osób i samochodów przy zmianach warunków otoczenia. To przesunięcie domeny: mapowanie wyuczone na podstawie jednego rozkładu wyglądu nie przenosi się idealnie na inny.
Najpierw zmienia się pewność w pobliżu progu. Samochód otrzymujący w dzień wynik 0,78 może nocą spaść do 0,42 i zniknąć z listy zdarzeń, a odblaskowy fragment może zyskać wystarczający kontrast, by stać się fałszywym kandydatem. Model nie zmienia swoich reguł — zmieniły się dowody wprowadzane do tych reguł.
Ekspozycja i podczerwień ograniczają szczegółowość na rzecz widoczności
Aby rozjaśnić ciemność, kamery zwiększają wzmocnienie lub czas ekspozycji. Wzmocnienie dodaje widoczny szum, a dłuższy czas otwarcia migawki rozmazuje poruszające się osoby na wielu pikselach. Oświetlenie w podczerwieni może przywrócić krawędzie, ale zmienia odbijanie światła przez materiały, usuwa znane wskazówki kolorystyczne i tworzy jasne plamy na tablicach rejestracyjnych, owadach, mgle lub pobliskich ścianach.
Badania nad adaptacją domeny dzień–noc wykorzystują reprezentacje niezmienne względem oświetlenia, ponieważ zwykłe detektory działające przy dobrym oświetleniu tracą skuteczność w ciemnych scenach. Potrzeba adaptacji z dnia na noc pokazuje, dlaczego samo zwiększenie jasności nie odtwarza rozkładu cech prawdziwej klatki dziennej.
Te efekty się kumulują: rozmycie osłabia granice, szum tworzy fałszywe tekstury, a podczerwień zmienia wygląd. Model zoptymalizowany pod kątem nocy może odzyskać część skuteczności, ale może też działać inaczej o zmierzchu, gdy kamera przełącza tryby. Większa moc podczerwieni nie oznacza automatycznie bardziej niezawodnego wykrywania.
Gdzie wyjaśnienie dzień–noc przestaje wystarczać
Oświetlenie nie wyjaśnia wszystkiego, jeśli rejestrator NVR analizuje nocą strumień pomocniczy o niższej rozdzielczości, zmienia ustawienia kodeka lub stosuje osobny profil modelu. Zaplanowana czułość, maski prywatności lub strefy zdarzeń również mogą różnić się zależnie od pory. Takie zmiany konfiguracji przypominają problem domeny widzenia, choć zachodzą już po przechwyceniu obrazu.
Badania nad obrazami przy słabym oświetleniu wskazują na mierzalne korzyści z wykrywania adaptacyjnego do ciemności, co pokazuje, że wstępne przetwarzanie i wyspecjalizowane modele mogą zmniejszyć różnicę. Nie oznacza to, że każda poprawa pomaga: agresywne odszumianie może usunąć małe obiekty, a rozjaśnianie może wzmocnić artefakty kompresji.
Ten mechanizm przestaje mieć zastosowanie, gdy surowe klatki dzienne i nocne generują podobne wyniki modelu, ale interfejs zdarzeń filtruje je inaczej. Nie wyjaśnia też detekcji, które zmieniają się przy stałym oświetleniu, gdy zmienia się wybór strumienia sieciowego. Zanim przypiszesz przyczynę, rozdziel wygląd obrazu z czujnika, dane wejściowe wnioskowania i zasady powiadomień.

Mierz dzień i noc jako odrębne warunki rejestracji
Przygotuj porównanie dzień–noc z tego samego kąta kamery i przy użyciu stałego modelu wykrywania. Eksportuj surowe klatki używane do wnioskowania zamiast zrzutów ekranu z telefonu, a następnie zapisuj tryb oświetlenia, czas migawki, wzmocnienie, rozdzielczość strumienia, rozmiar obiektu, pewność oraz informację, czy podczerwień była aktywna. Uwzględnij świt i zmierzch, ponieważ przełączanie trybów często ujawnia granicę.
Samodzielny lokalny przepływ pracy AI pozwala zachować dostęp do detektora, klipów i metadanych zdarzeń nawet wtedy, gdy zmienia się łączność z chmurą. Podczas pierwszego porównania utrzymuj stały model i próg, aby zmieniały się wyłącznie warunki rejestracji.
Uznaj przesunięcie domeny nocnej za przyczynowe, gdy pewność i lokalizacja pogarszają się wraz z pojawieniem się obrazu przy słabym oświetleniu, a strumień używany do wnioskowania pozostaje stały. Jeśli surowe wyniki pozostają stabilne, ale alerty się różnią, sprawdź zasady filtrowania. Jeśli zawodzą tylko szybko poruszające się obiekty, rozmycie ruchu jest lepszym wyjaśnieniem niż sama ciemność.

Polecane produkty

Centrum Technologii i Sztucznej Inteligencji
Więcej do przeczytania

10 najlepszych asystentów programowania AI typu open source w 2026 roku
Porównaj 10 asystentów programowania AI typu open source do IDE, terminali, modeli lokalnych, samodzielnego hostingu, przepływów pracy Git i autonomicznego tworzenia oprogramowania.

Wyjaśnienie modelu Laya: otwartoźródłowy model decyzyjny, który możesz uruchomić lokalnie
Laya to otwarty model decyzyjny o 421 mln parametrów, przeznaczony do szybkiego lokalnego wyznaczania tras i oceniania, oferujący samodzielnie hostowaną alternatywę dla chmurowych interfejsów...
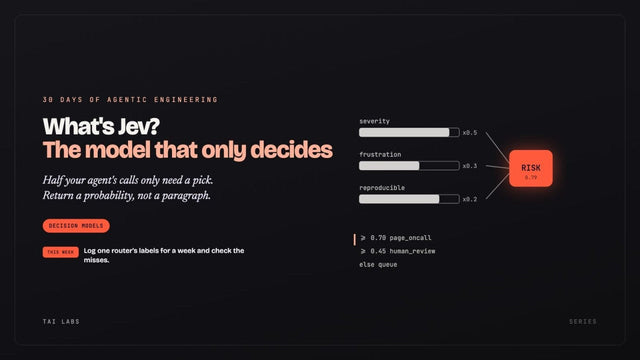
Przykłady zastosowań Jev: 7 rzeczy, które ludzie już budują za pomocą modelu decyzyjnego TypeSafe
Siedem rzeczywistych kompilacji Jev pokazuje, gdzie pasują modele decyzyjne: routing, działania w przeglądarce, ocenianie, filtrowanie, gry, analiza treści i selekcja materiałów badawczych.


