
Visión artificial local para creadores: cómo las pruebas guardadas transforman la evaluación de prototipos


El efecto observable suele aparecer porque las entradas, las versiones del modelo, las salidas y las métricas se guardan en registros de experimentos comparables, mientras que los recursos compartidos y la temporización determinan su magnitud práctica.
En un flujo de trabajo con un servidor doméstico, la visión artificial local para makers puede cambiar tanto el comportamiento interactivo como el uso de recursos en segundo plano. El efecto visible solo aparece después de que la solicitud atraviese varias etapas de procesamiento, por lo que una sola cifra promedio puede ocultar dónde comenzaron la demora, la pérdida de calidad o el fallo. Separar el transporte, el cómputo, el almacenamiento y el estado de la aplicación permite comprobar la relación en condiciones idénticas.
Cómo cambia la visión artificial local para makers la primera etapa de procesamiento
La primera dependencia consiste en guardar las entradas, las versiones del modelo, las salidas y las métricas en registros de experimentos comparables. Ese paso cambia lo que recibe el siguiente componente, así que el resultado observado no puede atribuirse únicamente a la interfaz final o al modelo. Mantener constantes la entrada y la carga de trabajo permite ver esta transformación inicial.
El modelo de geometría de lectura de la cámara ofrece una forma concreta de interpretar esta etapa: las entradas, las versiones del modelo, las salidas y las métricas se guardan en registros de experimentos comparables. Su utilidad práctica consiste en separar la variable modificada de los efectos posteriores de almacenamiento en búfer, planificación, almacenamiento o renderizado que pueden producir un síntoma similar.
Cuando cambia la primera etapa, los makers distinguen los cambios del prototipo de los cambios de cámara o del conjunto de datos. La consecuencia puede manifestarse como latencia, precisión, consumo de energía, capacidad o fluidez percibida, según la pregunta del artículo, pero la cadena causal sigue empezando antes de que se muestre el resultado final.
Los recursos compartidos amplifican el efecto de la visión artificial local para makers
Cuando cambia esa entrada, los makers distinguen los cambios del prototipo de los cambios de cámara o del conjunto de datos. Por tanto, las tareas concurrentes de IA, almacenamiento, contenido multimedia o automatización pueden amplificar un efecto que parece pequeño en una prueba de rendimiento con una sola solicitud. El comportamiento en la cola de latencia importa más que el promedio con el sistema inactivo.
El mecanismo de geometría del movimiento de la cámara conecta la capa de recursos compartidos con el resultado: los makers distinguen los cambios del prototipo de los cambios de cámara o del conjunto de datos. Medir esta capa por separado evita confundir el rendimiento, los aciertos de caché, los acuses de recibo o las actualizaciones de estado optimistas con trabajo completado y visible para el usuario.
La interacción continúa porque los entornos no controlados y las muestras pequeñas limitan las conclusiones. Por eso, dos servidores domésticos con el mismo hardware o velocidad de red anunciados pueden comportarse de forma diferente si varían la profundidad de la cola, la organización de los datos, el estado de la caché o las políticas.
Dónde deja de predecir los resultados la visión artificial local para makers
La variable mencionada es importante, pero no constituye todo el sistema. En este caso, el prototipo es una demostración puntual sin un objetivo de comparación. Otro cuello de botella puede fijar el límite máximo antes de que un cambio en la visión artificial local para makers pueda medirse.
La relación de proyección de la cámara ayuda a distinguir el mecanismo esperado de una explicación alternativa. Una prueba controlada debe mantener fijos los datos de origen, el hardware, la concurrencia, el estado de la caché y las versiones del software, y cambiar únicamente la variable indicada en el título. Esta dependencia debe seguir siendo visible en una prueba reproducible en un servidor doméstico.
Se alcanza el límite de fallo cuando el prototipo es una demostración puntual sin un objetivo de comparación. A partir de ese punto, un ajuste más agresivo puede añadir costos, riesgos o inestabilidad sin mejorar el resultado que promete el título.

Preguntas frecuentes sobre la visión artificial local para makers
¿Es la visión artificial local para makers el cuello de botella principal?
No automáticamente. Es el cuello de botella principal solo cuando cambiarlo modifica el resultado, mientras los makers separan los cambios del prototipo de los cambios de cámara o del conjunto de datos y las demás condiciones permanecen fijas. Si el resultado no cambia, otra etapa está fijando el límite máximo.
¿Puede el almacenamiento en caché ocultar el efecto de la visión artificial local para makers?
Sí. Las cachés precalentadas, las sesiones conservadas, los modelos residentes, los medios almacenados en búfer y las actualizaciones optimistas de la interfaz pueden eludir la etapa estudiada. Los resultados en frío y en caliente deben presentarse por separado. El resultado debe evaluarse por separado de las etapas adyacentes de la canalización.
¿Qué métrica de la visión artificial local para makers es la más importante?
Las mediciones útiles son la reproducibilidad de las ejecuciones, la variación de las métricas, la cobertura de versiones y el tiempo de revisión. Los valores promedio deben acompañarse de la latencia de cola, los errores, la calidad o el costo de recursos para no confundir un resultado aparentemente más uniforme con un sistema mejor.
Realiza una prueba controlada de visión artificial local para makers
Crea una carga de trabajo representativa y registra la reproducibilidad de las ejecuciones, la variación de las métricas, la cobertura de versiones y el tiempo de revisión antes de cambiar la visión artificial local para makers. Realiza pruebas en frío y en caliente, incluye una concurrencia realista y conserva los mismos datos, versiones, hardware y criterio de éxito visible para el usuario en todas las comparaciones.
Usa el mecanismo relacionado de la visión artificial local para makers para definir la dirección esperada antes de probarlo. Cambia una variable a la vez, registra la mediana y los valores extremos, y conserva el caso fallido o degradado para que el resultado incluya su límite operativo.
Adopta el cambio solo cuando el beneficio medido se mantenga en pruebas repetidas y el límite indicado siga siendo aceptable. Si otra etapa es la dominante, no modifiques la visión artificial local para makers y prueba ese otro cuello de botella, en lugar de inferir causalidad a partir de una correlación.

Productos recomendados

Centro de tecnología e IA
Más para leer
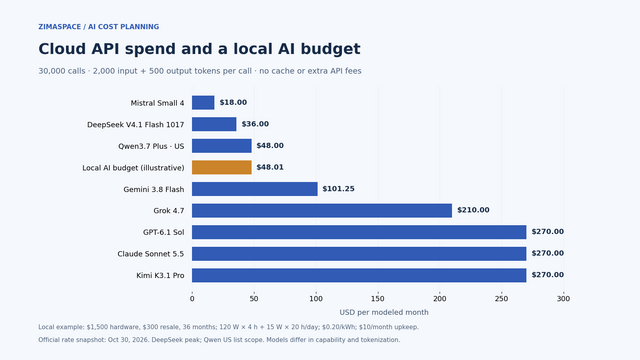
Precios de API de IA en la nube frente a IA local: ¿Cuánto cuesta realmente tu carga de trabajo?
Compara los cargos por tokens de API en la nube con el hardware de IA local, la electricidad y el mantenimiento. Haz un cálculo...

El problema del secreto cero: por qué un agente de IA doméstico sigue necesitando una raíz de confianza inicial
Una explicación centrada primero en el mecanismo del problema del secreto cero, sus contrapartidas en el uso compartido de recursos, tres preguntas frecuentes sobre...
Federación de identidades de cargas de trabajo: cómo los servicios locales evitan compartir claves de API
Una explicación centrada en los mecanismos de la federación de identidades de cargas de trabajo, sus concesiones en recursos compartidos, tres preguntas frecuentes sobre...


