
Kamerakalibrierungsmetadaten: Wie Geometrie die kameraübergreifende Ereignisanalyse verbessert


Kamera-Kalibrierungsmetadaten verändern den Workflow, weil intrinsische Parameter, Verzeichnung, Pose und Zeitstempelunsicherheit zusammen mit den Erkennungen übertragen werden. Der Nutzen bleibt jedoch bedingt, wenn bei der Klassifizierung mit nur einer Kamera niemals räumliche Beziehungen verwendet werden.
In einem Heimserver-Workflow können Kamera-Kalibrierungsmetadaten sowohl das interaktive Verhalten als auch die Ressourcennutzung im Hintergrund verändern. Der sichtbare Effekt tritt erst auf, nachdem die Anfrage mehrere Verarbeitungsstufen durchlaufen hat. Daher kann ein einzelner Durchschnittswert verschleiern, wo die Verzögerung, der Qualitätsverlust oder der Fehler seinen Ursprung hatte. Werden Transport, Berechnung, Speicherung und Anwendungszustand getrennt betrachtet, lässt sich der Zusammenhang unter ansonsten identischen Bedingungen prüfen.
Die erste durch Kamera-Kalibrierungsmetadaten gesteuerte Grenze
Die Kausalkette beginnt damit, dass intrinsische Parameter, Verzeichnung, Pose und Zeitstempelunsicherheit zusammen mit den Erkennungen übertragen werden. Dieser Schritt verändert, was die nächste Komponente erhält. Daher lässt sich das beobachtete Ergebnis nicht allein der endgültigen Benutzeroberfläche oder dem Modell zuschreiben. Werden Eingabe und Arbeitslast konstant gehalten, wird diese frühe Umwandlung sichtbar.
Das Modell der Kameraauslesegeometrie bietet eine konkrete Möglichkeit, diese Stufe zu interpretieren: Intrinsische Parameter, Verzeichnung, Pose und Zeitstempelunsicherheit werden zusammen mit den Erkennungen übertragen. In der Praxis lässt sich so die veränderte Variable von späteren Effekten durch Pufferung, Planung, Speicherung oder Darstellung unterscheiden, die ein ähnliches Symptom verursachen können.
Sobald sich die erste Stufe ändert, können Modelle Bildkoordinaten in eine vergleichbare Szenengeometrie umwandeln. Je nach Fragestellung des Artikels kann sich die Folge in Latenz, Genauigkeit, Energieverbrauch, Kapazität oder wahrgenommener Flüssigkeit zeigen. Der Kausalpfad beginnt jedoch weiterhin, bevor die endgültige Ausgabe angezeigt wird.
Die Folgekosten von Kamera-Kalibrierungsmetadaten zweiter Ordnung
Die nächste Ebene übernimmt die veränderte Bedingung: Modelle können Bildkoordinaten in eine vergleichbare Szenengeometrie umwandeln. Gleichzeitige KI-, Speicher-, Medien- oder Automatisierungsaufgaben können daher einen Effekt verstärken, der in einem Benchmark mit nur einer Anfrage gering erscheint. Das Verhalten unter Spitzenlast ist wichtiger als ein Durchschnittswert bei untätigem System.
Der Mechanismus der Kamerabewegungsgeometrie verbindet die Ebene gemeinsam genutzter Ressourcen mit dem Ergebnis: Modelle können Bildkoordinaten in eine vergleichbare Szenengeometrie umwandeln. Wird diese Ebene separat gemessen, lassen sich Durchsatz, Cache-Treffer, Bestätigungen oder optimistische Statusmeldungen davon unterscheiden, ob die für Nutzer sichtbare Arbeit tatsächlich abgeschlossen ist.
Die Wechselwirkung bleibt bestehen, weil Kamerabewegungen und Zoom veraltete Kalibrierungsdaten ungültig machen. Deshalb können sich zwei Heimserver mit derselben beworbenen Hardware oder Netzwerkgeschwindigkeit unterschiedlich verhalten, wenn sich Warteschlangentiefe, Datenlayout, Cache-Zustand oder Richtlinien unterscheiden.
Bedingungen, unter denen Kamera-Kalibrierungsmetadaten das Ergebnis umkehren
Eine hilfreiche Erklärung zeigt auch, wo die zentrale Variable ihre Wirkung verliert. In diesem Fall werden bei der Klassifizierung mit einer einzelnen Kamera räumliche Beziehungen nie berücksichtigt. Ein anderer Engpass kann die Obergrenze setzen, bevor eine Änderung der Metadaten zur Kamerakalibrierung messbar wird.
Der Zusammenhang mit der Kameraprojektion hilft dabei, den erwarteten Mechanismus von einer konkurrierenden Erklärung zu unterscheiden. Bei einem kontrollierten Test müssen Quelldaten, Hardware, Parallelität, Cache-Zustand und Softwareversionen unverändert bleiben; nur die Variable im Titel darf geändert werden. Diese Abhängigkeit sollte bei einem reproduzierbaren Test auf einem Heimserver sichtbar bleiben.
Die Fehlergrenze ist erreicht, wenn bei der Klassifizierung mit einer einzelnen Kamera räumliche Beziehungen nie berücksichtigt werden. Darüber hinaus kann eine aggressivere Abstimmung Kosten, Risiken oder Instabilität verursachen, ohne das im Titel versprochene Ergebnis zu verbessern. Das Ergebnis muss getrennt von benachbarten Pipeline-Stufen bewertet werden.

Häufige Fragen zu Metadaten der Kamerakalibrierung
Sind Metadaten der Kamerakalibrierung der Hauptengpass?
Nicht automatisch. Sie sind nur dann der Hauptengpass, wenn eine Änderung daran das Ergebnis beeinflusst, während die Modelle Bildkoordinaten in vergleichbare Szenengeometrie umwandeln können und die übrigen Bedingungen konstant bleiben. Reagiert die Ausgabe nicht, setzt eine andere Stufe die Obergrenze.
Kann Caching den Effekt der Metadaten zur Kamerakalibrierung verschleiern?
Ja. Warme Caches, beibehaltene Sitzungen, im Arbeitsspeicher gehaltene Modelle, gepufferte Medien und optimistische Aktualisierungen der Benutzeroberfläche können die untersuchte Stufe umgehen. Läufe mit kaltem und warmem Zustand sollten getrennt ausgewiesen werden. Bei gleichzeitiger Nutzung durch mehrere Haushaltsmitglieder wird diese Unterscheidung noch wichtiger.
Welcher Messwert für Metadaten der Kamerakalibrierung ist am wichtigsten?
Zu den aussagekräftigen Messwerten zählen Reprojektionsfehler, Kalibrierungsalter, Zuordnungsgenauigkeit und Drift. Durchschnittswerte sollten zusammen mit Latenzspitzen, Fehlern, Qualität oder Ressourcenverbrauch betrachtet werden, damit ein scheinbar gleichmäßigeres Ergebnis nicht fälschlich als besseres System gilt.
Einen kontrollierten Test der Metadaten zur Kamerakalibrierung durchführen
Erstelle eine repräsentative Arbeitslast und erfasse Reprojektionsfehler, Kalibrierungsalter, Zuordnungsgenauigkeit und Drift, bevor du die Metadaten der Kamerakalibrierung änderst. Führe Tests mit kaltem und warmem Zustand durch, berücksichtige realistische Parallelität und verwende bei jedem Vergleich dieselben Daten, Versionen, dieselbe Hardware und dasselbe für Nutzer sichtbare Erfolgskriterium.
Nutze den verwandten Mechanismus unter Metadaten der Kamerakalibrierung, um vor dem Test die erwartete Richtung festzulegen. Ändere jeweils nur eine Variable, erfasse Median- und Randbereichsverhalten und behalte den fehlgeschlagenen oder verschlechterten Fall bei, damit das Ergebnis auch seine Betriebsgrenze abbildet.
Übernimm die Änderung nur, wenn der gemessene Vorteil bei wiederholten Versuchen bestehen bleibt und die angegebene Grenze akzeptabel ist. Wenn eine andere Stufe dominiert, lass die Metadaten der Kamerakalibrierung unverändert und teste stattdessen diesen konkurrierenden Engpass, anstatt aus einer Korrelation auf Kausalität zu schließen.

Empfohlene Produkte

Tech- und KI-HUB
Mehr zum Lesen
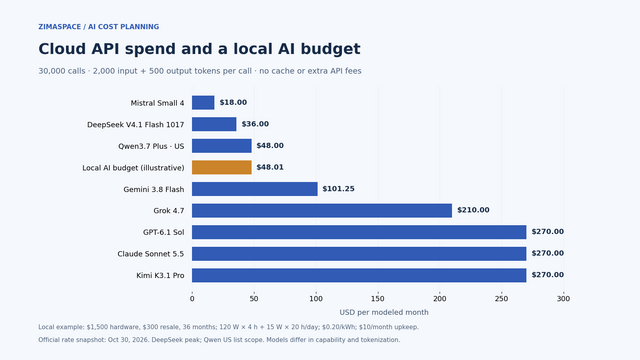
Preise für Cloud-KI-APIs vs. lokale KI: Was kostet Ihre Arbeitslast wirklich?
Vergleiche die Kosten für Cloud-API-Tokens mit denen für lokale KI-Hardware, Strom und Wartung. Rechne ein monatliches Beispiel durch und nutze den kostenlosen ZimaSpace-Kostenrechner.

Das Secret-Zero-Problem: Warum ein KI-Agent für zu Hause immer noch einen anfänglichen Vertrauensanker braucht
Eine Erklärung des Secret-Zero-Problems, die beim Mechanismus ansetzt, seiner Zielkonflikte bei gemeinsam genutzten Ressourcen, drei FAQs zur Abfrageverteilung und eines praktischen Verifizierungsprotokolls.
Workload-Identitätsföderation: Wie lokale Dienste gemeinsam genutzte API-Schlüssel vermeiden
Eine mechanismusorientierte Erklärung der Workload-Identitätsföderation, ihrer Abwägungen bei gemeinsam genutzten Ressourcen, drei FAQs zur Abfrageverteilung und eines praktischen Prüfprotokolls.


